A korszerű intralogisztikai rendszerekben a hatékony automatizált rendszerek a versenyképesség fontos összetevője.
A QLM Logistics Solutions Kft. és az Allance Kft. konzorciumában megvalósuló „Kollaboratív robottargonca-rendszer fejlesztése vállalati logisztika versenyképességének növelése érdekében” című projektben a konzorciumi tagok olyan robottargonca rendszer magyarországi fejlesztését végezték el, melynek műszaki színvonala túlmutat egy átlagos automatizált targonca színvonalán. A kutatás-fejlesztési projekt a Széchenyi Terv Plusz program keretében valósult meg, a Magyar Állam és az Európai Unió támogatásával. A rendszer négy fő komponensből tevődik össze, melyek a magasemelésű tolóoszlopos targoncák, alacsony emelésű támasztókaros targoncák, rakodólap be- és kitárolásra szolgáló, görgős- és láncos szállítópálya komponensek, valamint egy saját irányítórendszer. A rendszer működése során, a két különböző targoncatípus összehangolásával a piacon elérhető, hasonló kategóriájú berendezésekhez képest energia takarítható meg, hiszen nem kell minden feladatot a nagy méretű és tömegű, magasemelésű gépnek ellátni. Ezen kívül a berendezések korszerű teleoperációs funkcionalitással is el vannak látva, melynek köszönhetően az ember közvetlenül tud segíteni a berendezésnek.
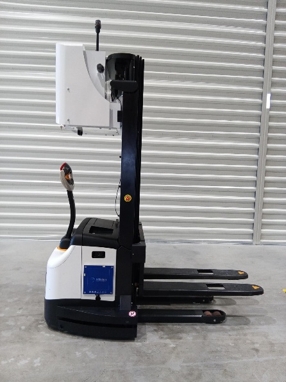
A pályázat lezárásával a rendszer funkcionalitásának bővítésére helyeződött a hangsúly. Jelenleg ugyanis számos olyan ipari igényt is tapasztalunk, melyekben homogén targoncaflottára van igény. Ezért további teszteket végeztünk kifejezetten ilyen célú feladatokra.
A teszteket a pályázat keretében létrehozott tesztkörnyezetben végeztünk, ahol lehetőség volt olyan különleges szcenáriók előállítására is, mint például egymáshoz nagyon közel dolgozó berendezések üzemének tesztelése, illetve a keskeny folyosókon, illetve átjárókon történő áthaladás.
Az első ábrán egy olyan tesztkörnyezet látható (a kép a saját fejlesztésű IFMS irányító szoftverrel készült), melyben két AGV szétválasztott, vagyis tandem üzemmódban dolgozik. Ekkor az egyik AGV a képen felső állványról szállítja át az anyagot a középső átadó pontokra, a másik pedig az alsó állványról az átadópontokra.
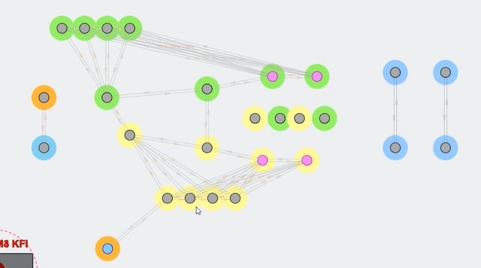
Ez az elrendezés olyan nagy teljesítményű automatizált rendszerek modellezésére szolgál, melyben két külön viszonylatban közlekedő AGV-k egymással kombinált munkáját lehet vizsgálni.
A másik elrendezés esetén két zárt hurokban mozgó berendezés dolgozik, anyagot szállítva a felső és alsó állvány között. Ez a kialakítás lehetővé teszi a közös területen mozgó berendezések egymáshoz képesti térközbiztosításának tesztelését, illetve azt hogy a közel mozgó berendezések nem zavarják egymást.
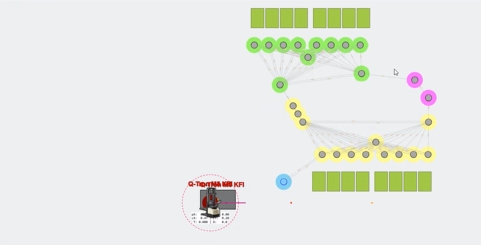
A teszteknek köszönhetően tovább erősödött a QLM meggyőződése az AGV-k alkalmazhatóságával kapcsolatban, melyet párhuzamosan több ipari demonstráció is kiegészített. Célunk, hogy a berendezést még több feladatra is kipróbáljuk, megbízható, széleskörűen alkalmazható megoldással jelenjünk meg ügyfeleinknél.